1. 投資家が見た日米の出発点の違い(要約)
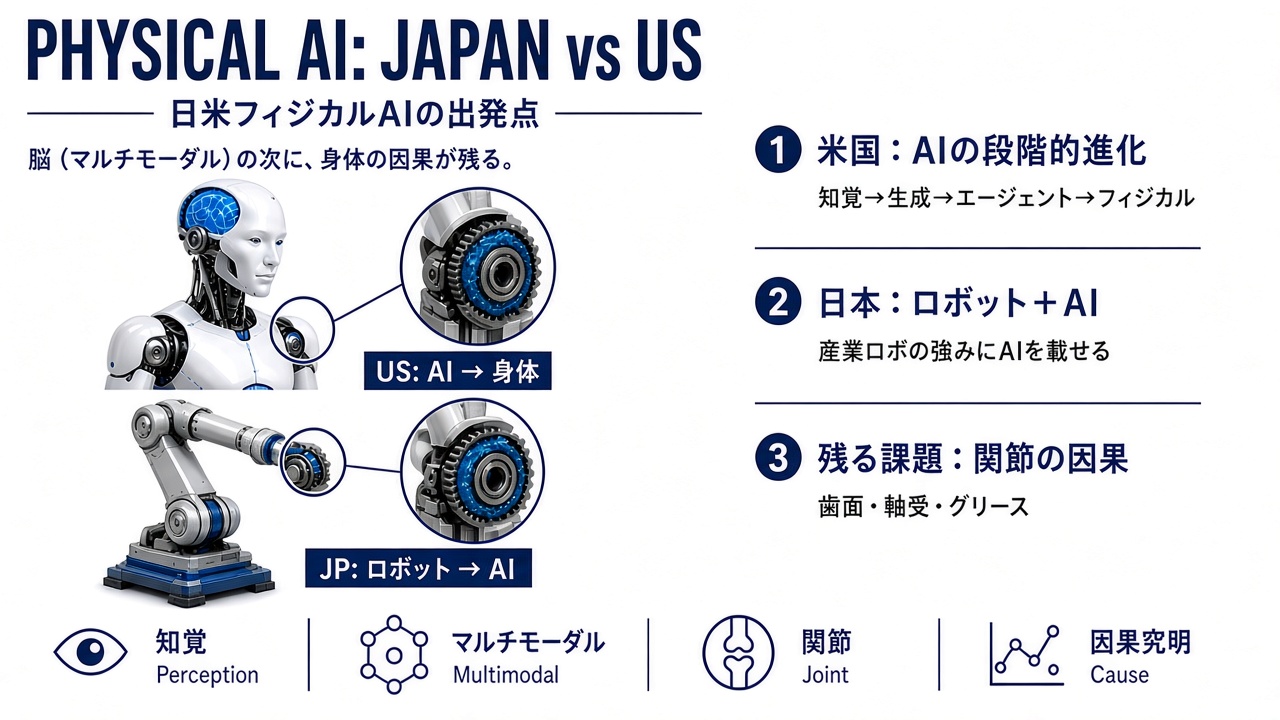
Wedge(Yahoo!ニュース転載)は、台湾出身のベンチャー投資家・鄭博仁(マット・チェン)氏への取材として、日本の「フィジカルAI」と米国の「Physical AI」は同じ語でも出発点が違う、と整理している。米国側は、知覚AI→生成AI→エージェント型AIの先に、物理世界を認識・関与するフィジカルAIを置く——いわば AIの流れから身体へ 進む見方だ、という。一方日本は、産業用ロボットや高度な自動化という既存の強みにAIを載せる—— ロボティクス/オートメーションの連続としてフィジカルにAIをくっつける ——真逆のベクトルだ、と氏は指摘する。
国際ロボット連盟(IFR)の数字として、日本が世界の産業用ロボット生産の約38%を占める最大生産国であることも、記事の文脈で触れられている。NVIDIAのジェンスン・フアンCEOが、フィジカルAIで日本に主導的な機会があると言及していることへの「距離感」も、取材のきっかけとして書かれている。
2. 米国側の具体像:NVIDIAが示す「AIの段階的進化」と物理の難しさ
Wedgeが言う「米国はAIの流れから」は、抽象論だけではありません。NVIDIA自身が、公式ブログや基調講演で、AIが次の4段階で進化するという整理を繰り返し示しています。
- 知覚AI … 画像・言葉・音を理解する
- 生成AI … テキスト・画像・音などを作り出す
- エージェント型AI … 推論し、計画し、行動する
- フィジカルAI … 物理世界を理解し、ロボットなどに載せて動く
日本語で読める公式の記事としては、CES 2025基調講演を伝えるNVIDIA Japan Blogが読みやすいです。同社はさらに、物理世界の理解を学習するための Cosmos(世界基盤モデル) や、シミュレーション/合成データ(Omniverse連携)、人型ロボ向け基盤(Isaac GR00T系)など、モデルと学習データを先に厚くする製品群を出しています(GTC 2025のNVIDIA Blog)。
ここで重要なのは、最後のフィジカルAIの段階に来ても、「簡単に動く身体」が待っているわけではない、という点です。日経クロステックの解説でも触れられているように、工場のように環境が固定された用途と違い、社会環境で人型ロボットを精度良く・安全に動かすには、身の回りの世界をAIが学習する必要がある、と整理されています。人間が直感で扱う 重力・摩擦・慣性 といった物理ダイナミクスは、AIモデルにとっては難しい課題であり、物理AIの開発には膨大な実世界データとテスト、コストがかかる——だからこそ Cosmos のような世界基盤モデルや、バーチャル空間でのシミュレーション反復が前面に出る、という構図です(同記事では、歩行・手先・物体操作などの動画を大規模に事前学習に使った、とも紹介されています)。
ここが「米国のAI側からのアプローチ」の具体です。出発点は産業ロボの現場改善ではなく、AIの次のステージとして身体と物理を扱うことにあり、その複雑さ(摩擦を含む)をモデル学習と合成データで乗り越えようとしている、と読めます。
3. 関連:日本は「まずマルチモーダル基盤」にも着手している
米国はAIの側から、日本はロボットの側から進んでいますが、両者が合流するのが「実世界を理解するマルチモーダル(脳)」です。米国では段階的進化の中にすでに組み込まれ、日本では国産基盤として新たに整備が始まっています。
出発点がロボティクスでも、政策側は AIロボティクスで産業ロボットの強みを活かす だけにとどまっていません。2026年6月、経済産業省はNEDOと連携し、「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」 の開始を公表しました。現場データを守りながら安心して使える 国産マルチモーダル基盤 が、フィジカルAI実現の勝ち筋の一つだ、という整理です。
つまり日本の動きは、ざっくり二層で見るとわかりやすいです。
- 身体側の連続 … 産業ロボ・FA・オートメーションにAIを載せる(Wedge記事が言う「日本のベクトル」)
- 脳側の足場 … 画像・動画・音声に加え、物理特性など実空間情報も見据えたマルチモーダル基盤(経産省/NEDO)
本サイトの立場では、②のモデル開発そのものには入りません。関心は、脳と監視が進んだあとに残る 駆動・摩擦・摩耗・潤滑の因果 です。NVIDIAが摩擦・慣性を「モデルが学習すべき難しい物理」として語るなら、現場ではその摩擦が 歯面/軸受/グリースのどこで起きているか まで落ちます。シミュレーションで状況対応を増やしても、実機の摩耗モードは別問題として残ります。
4. なぜ今、トライボか
- 出発点が日米で違っても、実装が進むほど 関節・減速機・軸受・グリース など身体の耐久が前面に出ます。人型でも工場ロボでも、擦れる面の物理は共通です。
- 日本が産業ロボの強みを活かすなら、監視やマルチモーダルで「おかしい」までは拾えても、歯面か/軸受か/グリースか まで切れないと、ASSY交換と再発説明が残ります。
- 国産マルチモーダルは、現場の振動・力覚・温度などを実空間情報の候補として扱いやすい——それでも 予兆の先の因果究明 はトライボの言葉が要ります(ハブの②→③)。
- 汎用の状態監視・IoTも同じ型です。製品そのものより、トライボ観点の使い方で深掘る のが本サイトの読み方です。
5. 現場では何が起きる(最重要)
重要なことは、投資家コメントや政策・基調講演の正誤判定ではなく、同じ構図が自社のロボットラインや関節モジュールで起きうるときに、何を疑うか です。脳(モデル)や監視が厚くなるほど、「異常は見えるが原因が切れない」相談が増えやすい、というのが現場のリアルです。
想定される症状・困りごと
- 「フィジカルAI対応」を進めたが、関節の異音・精度低下・グリース寿命が先に表面化する
- 状態監視やマルチモーダル分析のアラートはあるが、歯面/軸受/潤滑のどれに寄せるか決まらない
- 産業ロボ流用の減速機を脚・腕に載せ、歩行・衝撃・断続運転で評価がずれる
- データは増えるが、分解所見と対応づけられず、ASSY交換だけが先行する
まず確認したいこと
- 用途の出発点 … 既存FA/産業ロボの延長か、人型・新機種の身体探索か(負荷プロファイルが違う)
- 関節の構成 … 減速機型式、軸受、指定グリース、シール
- 監視の中身 … 振動・温度・電流のどれを取り、歯車帯域/軸受帯域を分けているか
- アラート後の手順 … 傾向悪化を、歯面/軸受/潤滑のどの仮説に翻訳するか
- 脳(モデル)との距離 … 社内でマルチモーダル/予知に投資しているなら、因果側の担当を誰が持つか
トライボロジー/設計・保全の論点
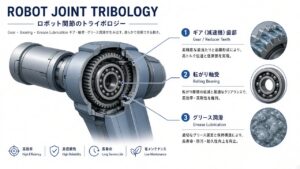
- 日米の「見た目」が違っても、トライボの三分割(歯面・軸受・グリース)は共通の切り口になります。
- マルチモーダル基盤は入口を広げるが、摩耗モードの確定には所見と試験が残ります。
- 産業ロボの強みを活かす戦略ほど、量産・保全の現場では 監視の先の因果 がボトルネックになりやすいです。
6. いま自社でできること/専門家が必要な境界
| 状況 | 自社 | 次のアクション |
|---|---|---|
| 自社ロボットの用途(FA延長/新機種)と関節構成の1枚化 | ✓ | 負荷と評価条件を揃える |
| 監視データと異音・温度の前後比較 | ✓ | 「いつから」を残す |
| マルチモーダル/予知の投資と、因果担当の切り分け | ✓ | 脳と身体の役割を混同しない |
| アラートは出るが再発し、原因が切れない | ✗ | 歯面/軸受/潤滑の切り分け設計が必要 |
| 機種変更・減速機変更後に寿命が読めない | ✗ | 運転プロファイルと摩耗モードの対応づけが必要 |
7. まとめ
Wedge記事が示すように、日米のフィジカルAIは出発点が違います。米国はAIの流れからフィジカルAIへ進む見方で、NVIDIAが示すAIの段階的進化(知覚→生成→エージェント→フィジカル)で具体化でき、その先には 重力・摩擦・慣性など物理の難しさ(だからこそ世界基盤モデルやシミュレーションが要る)があります。日本はロボティクス/オートメーションの強みにAIを載せると同時に、経産省/NEDOのもとで フィジカルAIを見据えたマルチモーダル基盤 にも着手しています。脳と監視が進んでも、現場で残るのは 振動の先に何を疑うか です。用途が工場でもヒューマノイドでも、減速機・軸受・グリースをセットで究明する言葉が必要です。
参考・出典
- Wedge/Yahoo!ニュース:日本のフィジカルAIと米国のPhysical AIは別物!…(2026-09-16)
(一次掲載)Wedge ONLINE
- NVIDIA Japan Blog:CES 2025:AI は「驚異的なペース」で進歩していると NVIDIA の CEO が語る(知覚→生成→エージェント→フィジカルの段階的進化)
- NVIDIA Blog:GTC 2025 – Announcements and Live Updates(Physical AI/Cosmos/Isaac 等)
- 日経クロステック(解説):人型ロボに熱視線、NVIDIAが新たな一手(摩擦・慣性とCosmosの日本語整理)
- 経済産業省:AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業を開始(2026-06-30)
- (補足)産総研/Noetra関連:産総研お知らせ
関連リンク(サイト内)
- ハブ: AIロボティクスの身体から、トライボロジーへ
- 動画(約10分): フィジカルAIの先にトライボロジー——身体・状態監視・因果の三段
- 関節: フィジカルAI時代のロボット関節——減速機・軸受・グリースをセットで見る摩耗対策
- 監視動向: 減速機の状態監視は「現場完結」へ
- 予知保全動向: 回転機器の予知保全は「AI+専門家」へ
コメントを残す