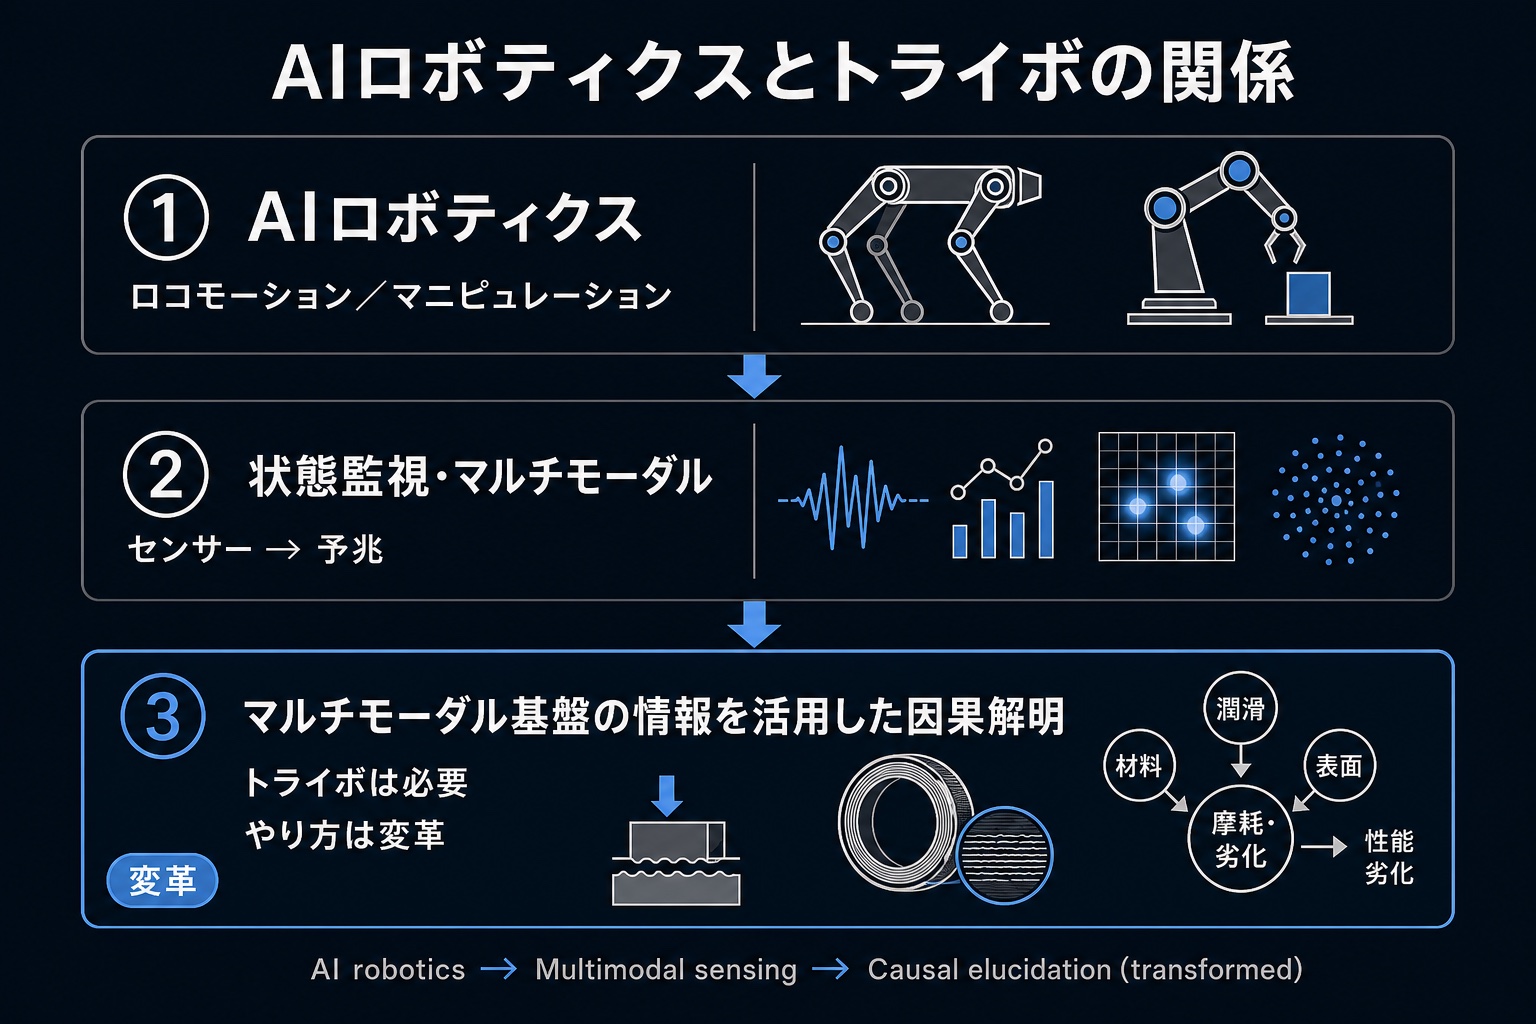
本ページでは、フィジカルAI/AIロボティクスとトライボロジーの関係を、次の三段で整理します。
① AIロボティクス(ロコモーション/マニピュレーション)
        ↓
② 状態監視・マルチモーダル・予兆
        ↓
③ マルチモーダル基盤の情報を活用した因果解明AIが物理的な身体と統合し、現実世界で自律的に判断・行動するAIロボティクスとトライボロジーの関係を、①AIロボティクスの身体、②マルチモーダル、そして③トライボロジーによる因果解明に至る関係として説明します。
動画で見る: フィジカルAIの先にトライボロジー——身体・状態監視・因果の三段(YouTube・約10分)
政府の新たな成長戦略(戦略17分野の官民投資ロードマップ)では、AIとロボットを融合させたフィジカルAI(特にAIロボット)の開発・実装に向け、2040年度までに官民合わせて10.5兆円の投資が想定されています。日本の強みである製造業やロボット技術を活かし、世界市場での優位性確保と、深刻な人手不足への対応を目指すものです(一次資料:官民投資ロードマップ(内閣官房))。
フィジカルAI(Physical AI)とは、高度なAIの判断能力をロボットや機械などの物理的な「身体」に統合し、現実世界で自律的に判断・行動させる技術のことです。画面上の情報処理にとどまる従来の生成AIとは異なり、センサーで周囲の状況を認識(目)し、AIで推論・思考(脳)した上で、機械を動かして物理的な作業を実行(手足)できる点が最大の特徴です。
なぜ「AI」ではなく「フィジカルAI」か/なぜ「AIロボティクス」か
Web上の大量テキスト等を学習したLLM(Large Language Model)は、文章生成・要約・翻訳などを通じて、言語を介した知的作業を大きく変えました。一方、工場・物流・建設・医療介護・災害などの本質的な課題は現実の現場にあり、不確実な環境下で認識・判断し、リアルタイム・安全・信頼を満たして行動まで成立させる必要があります。LLM単体では身体性のある課題に限界があり、画像・音声・動画・センサ等で現実を理解するマルチモーダルに加え、理解に基づき行動を生成して物理タスクを遂行するフィジカルAIの確立が重要になります。VLM(Vision-Language Model)/VLA(Vision-Language-Action)/VAM(Vision-Action Model)などの進展は、その国際競争の表れです。
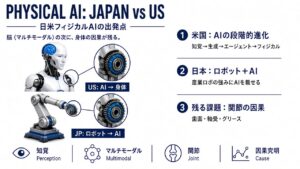
なお、同じ「フィジカルAI」でも、米国はAIの段階的進化(知覚→生成→エージェント→フィジカル)の先に身体を置き、日本は産業ロボットの強みにAIを載せる——と出発点が違う、という指摘があります。両者が合流するのは実世界を理解するマルチモーダル(脳)で、その次に残るのが身体の因果です(動向解説:日米のフィジカルAIは出発点が違う)。
フィジカルAIは現実世界を相手にするため、必ず身体が存在します。状況把握と適切な行動の価値を安定的に実装するには、AIモデルに加え、コンピューティング・制御・駆動(アクチュエータ)・知覚(センサ)を統合したシステムが必要です。政府のAIロボティクス戦略ではこれを「フィジカル・インテリジェント・システム」と呼び、国際競争力を持つにはモデル性能だけでなくハード・制御・安全・運用・保守を含む統合力・運用力が必要、と指摘しています。その統合体がロボット等として現場に実装される領域がAIロボティクスです(単一の産業用ロボットを指すのではなく、実装領域の名前です)。
一次資料の趣旨は、内閣官房の AIロボティクス関係資料(shiryo1.pdf) および AIロボティクス関係府省庁連絡会議 を参照してください。
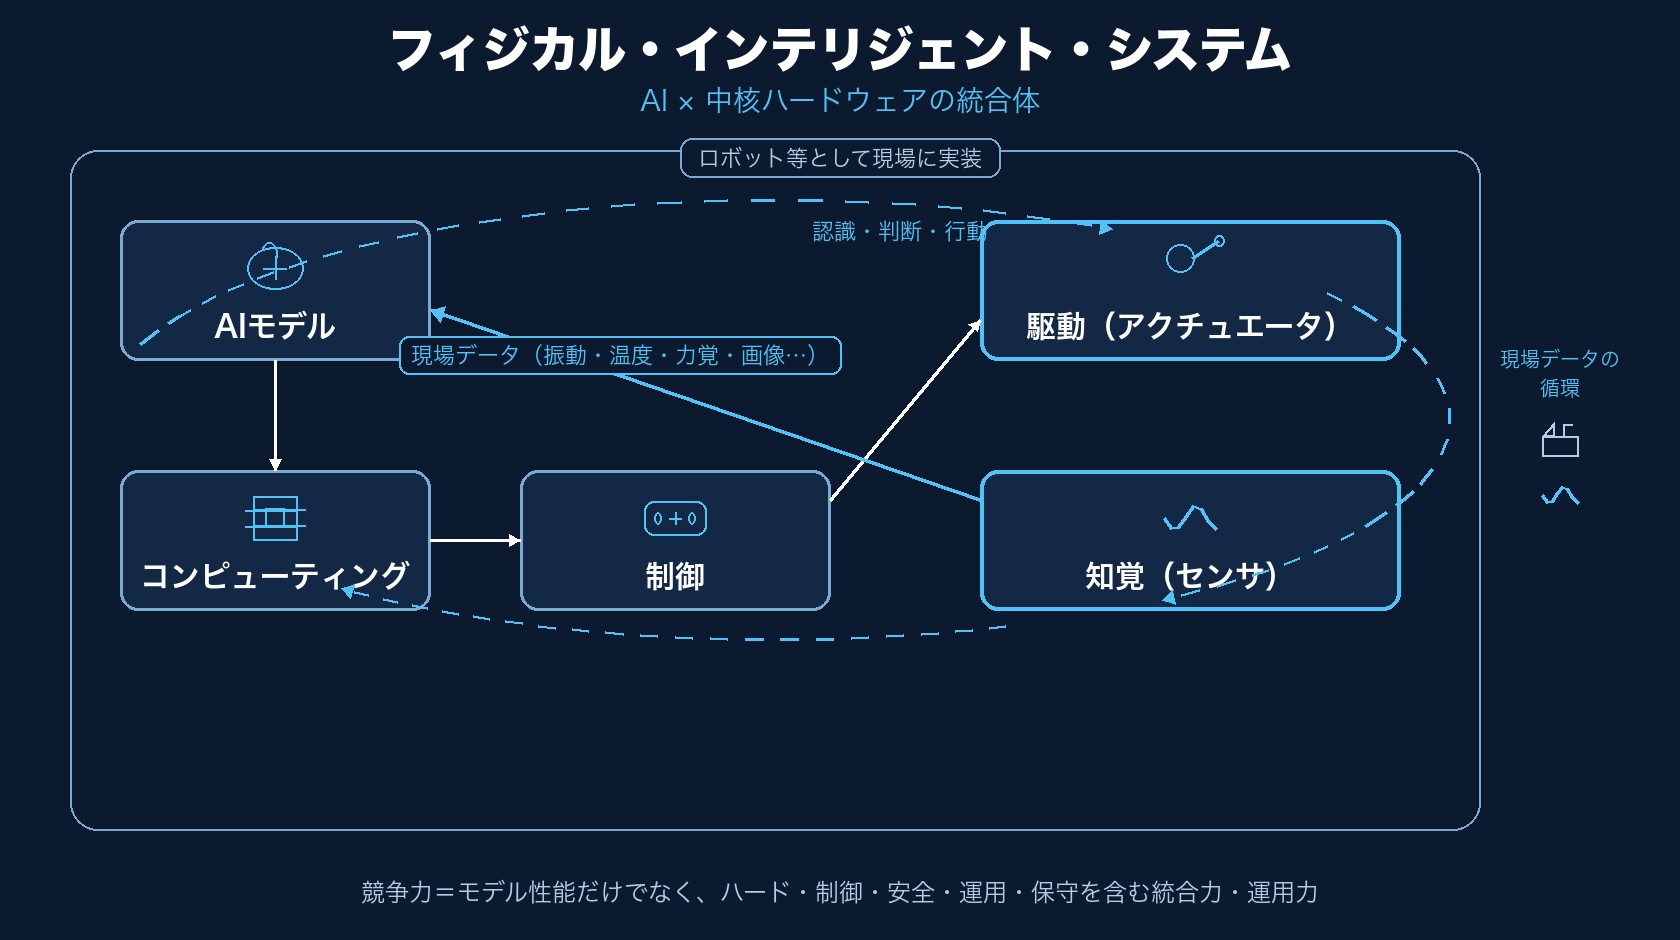
現場データは「取る」だけでは足りない
上図の「現場データの循環」は、センサ値がそのままAI学習や他システム連携に使える、という意味ではありません。現場では条件が多様で、取得データはノイズ・欠損・単位の違い・時刻のずれなどを含みます。意味付け、時系列の揃え、品質管理などを通じて、学習・評価・連携に耐える形へ精製する(AI Ready 化)ことが前提になります。
また価値は質だけでなく量の蓄積でも決まります。データは現場や企業ごとに分散しているため、信頼性・主権性を保ちつつ、柔軟かつスケーラブルに繋げる仕組み(データスペース=分散データを主権を保ちつつ連携する基盤、等)が要る、とAIロボティクス戦略でも指摘されています。ここまで整って初めて、「データ獲得 → モデル改善 → 他分野への横展開」の循環が持続的に広がります。
トライボロジーと状態監視への接続
トライボロジーとは、摩擦・摩耗・潤滑を扱う技術・学問です。ものが駆動するあらゆる局面——関節・減速機・軸受・シール・摺動面など——で、動きを成立させ、持たせ、精度を保つために必要になります。
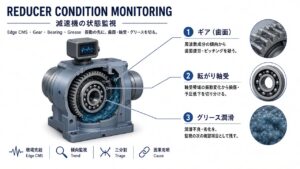
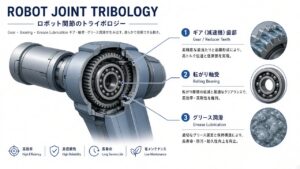
フィジカルAI/AIロボティクスの身体では、駆動系がその典型です。アクチュエータや関節が動かない・持たない・精度が落ちるとき、原因の多くは歯面・軸受・グリースといった実体のある身体が動く部分で発生し、トライボロジーで解決する課題となります(本ページ③=本サイトが捉える因果解明)。
一方、知覚系としての状態監視・センサ・IoTは、身体の健全性を見る入口です(本ページ②)。フィジカルAI時代は、現場データがマルチモーダルにも載りうるため、単なる閾値アラームを超えて、「何が起きているか」までを把握する高度な価値が求められます。監視は入口、因果の切り分けはトライボロジー側——というのが本サイトが捉えるアプローチです。
本サイトでは、状態監視(②)は「センサを付ける」話で終わらず、使える現場データにする工程まで視野に入れ、トライボ因果(③)は、その精製・解釈で「何が起きているか」を物理側から捉えるアプローチになります。
① AIロボティクス(ロコモーション/マニピュレーション)
AI・ロボット産業を日本の新たな中核産業へと飛躍させるためのAIロボティクス戦略の策定の中で、ロボットの作業を「見廻る」「モノを動かす」、さらに中長期では「指作業」といった言葉で整理することがあります。技術側では、大きく ロコモーション(移動) と マニピュレーション(物体操作) に分けると、身体のどこに負荷が集中するかが見えやすくなります。
一次資料は、内閣官房の AIロボティクス関係府省庁連絡会議 および経済産業省のロボット政策ページを参照してください。
ロコモーション(移動)の課題
車輪式は工場内など整地ではすでに普及している一方、屋外など複雑な環境では経路計画の課題が残ります。脚式は、単純な環境でも経路計画と安定歩行が課題と整理されています。いずれも、計画・制御の話だけでなく、脚・車輪まわりの関節・減速・軸受が繰り返しに耐えるかが実装の現実になります。
マニピュレーション(物体操作)の課題
用途を限定した単純作業では、従来のプログラミングベースのロボットが、コストとともに精度・速度を担保してきました。複雑な作業への対応や、AIによる自律制御は、いまは単純作業に限られ、精度・速度も課題とされています。操作が高度になるほど、腕・手首・指の接触や微小な駆動部品の摩耗・潤滑が前面に出ます。
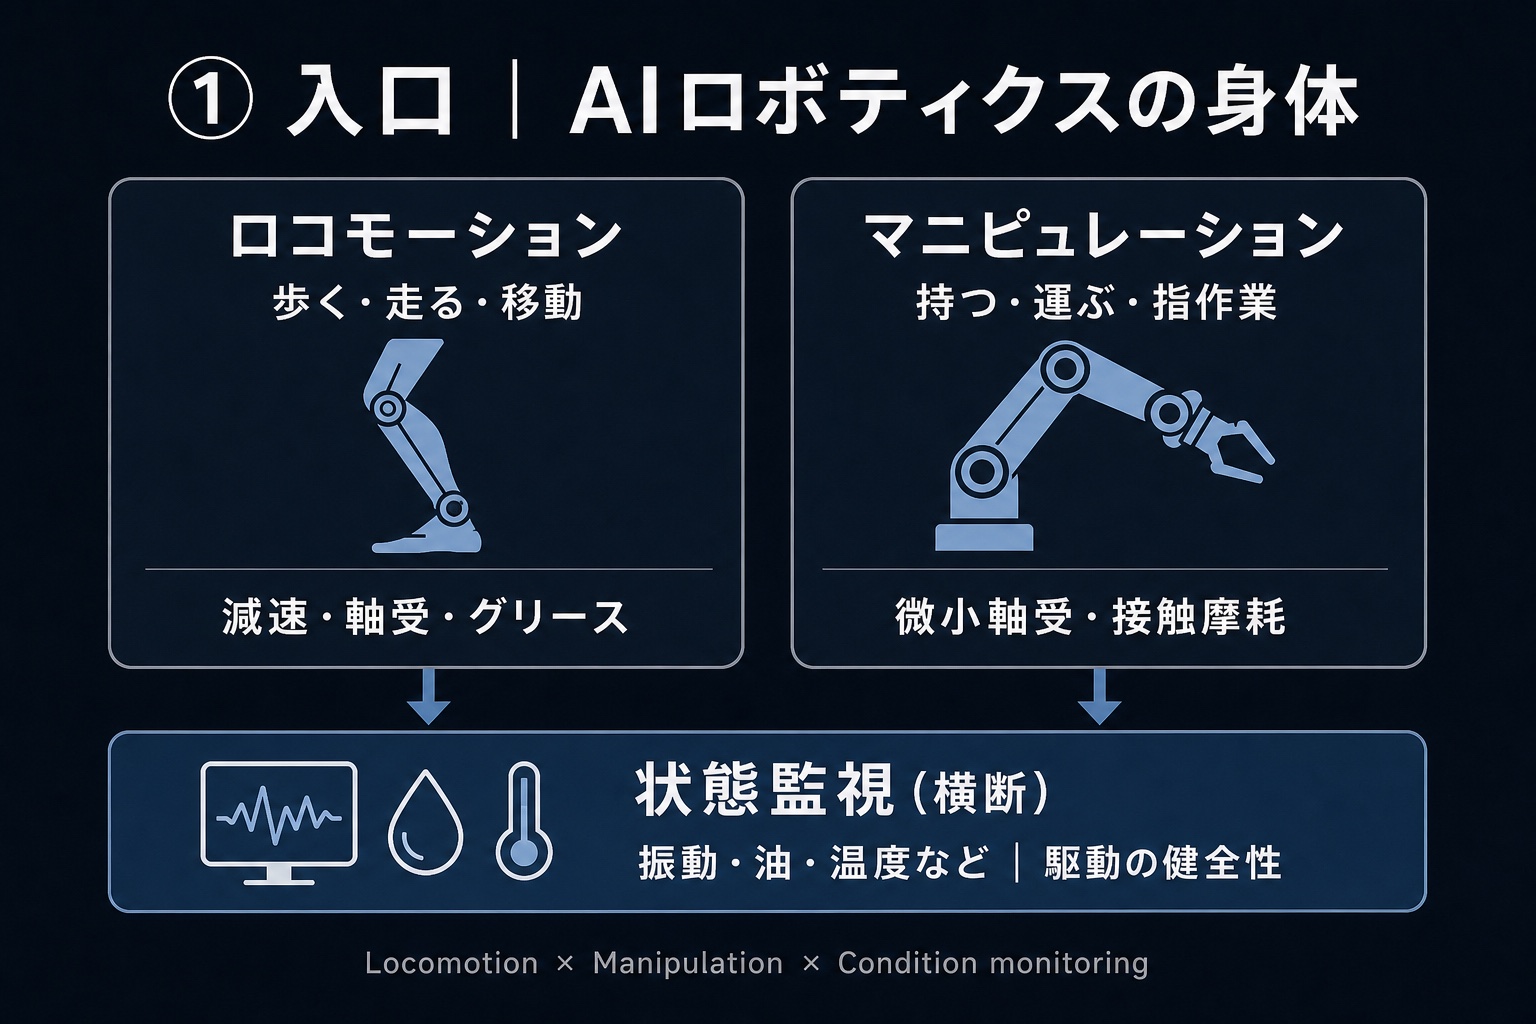
| 区分 | 国策・用途上のイメージ | 駆動・トライボの接点 |
|---|---|---|
| ロコモーション | 歩く・走る・移動する | 脚関節・減速・軸受・グリース、転がり接触、耐久・振動 |
| マニピュレーション | 持つ・運ぶ・操作する → 指作業 | 腕・手首・指の接触/摩擦/摩耗、微小軸受・ハンド |
| 状態監視 | 両方の稼働を支える横断 | 振動・油・温度など → マルチモーダル基盤で扱われる候補 |
研究・規格タグとの対応
上表の区分は、トップの「研究・規格」タブの課題フィルタと次のように対応します(規格動向は独立タグにせず、課題側に混在)。
| 区分 | 駆動・トライボの接点 | 研究・規格タグ(根拠一覧へ) |
|---|---|---|
| ロコモーション | 脚関節・減速・軸受・グリース | ロボット関節/減速機・ハーモニック/軸受・電食/潤滑・グリース |
| マニピュレーション | 腕・手首・指の接触・微小軸受 | アクチュエータ/ロボット関節/軸受・電食/潤滑・グリース |
| 状態監視 | 振動・油・温度(横断) | 状態監視・油分析(+軸受・潤滑) |
実装が進むほど、制御や認識だけでなく、関節が持たない・精度が落ちる・異音が出るといった身体側の問題が前面に出ます。ここが、次の状態監視とトライボへ進む理由です。
関連する動向解説:
② 状態監視・マルチモーダル
脚も手先も、止まらず動かし続けるには「いま健全か」を見る必要があります。現場ではすでに、振動・温度・電流・音・力覚・画像といった信号が、設備保全や予知保全、設備DXに必要な情報として集められています。
これらのデータは、単独の閾値監視にとどまらず、複数モーダルを組み合わせた分析や予兆の材料になりつつあります。
ここでいうマルチモーダルは、生成AIの LLM(Large Language Model) との対比で理解すると分かりやすいです。LLMは テキスト(言語)を中心 に扱ってきました。一方、国産のマルチモーダル基盤の議論では、言語に加え画像・動画・音声、さらに 物理特性など実空間の情報 を統合して認識・推論することが狙いに置かれます(NEDO「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル」等)。現場の振動・力覚・温度といった状態監視データは、そうした実空間の情報の候補として考えられ、本ページが②で状態監視に触れるのも、この「身体のデータ」が次の因果解明につながる、という意味です。
フィジカルAIの実装が進むほど、基盤モデルや予兆だけで完結する話にはならない、というのが本サイトが捉えるアプローチです。
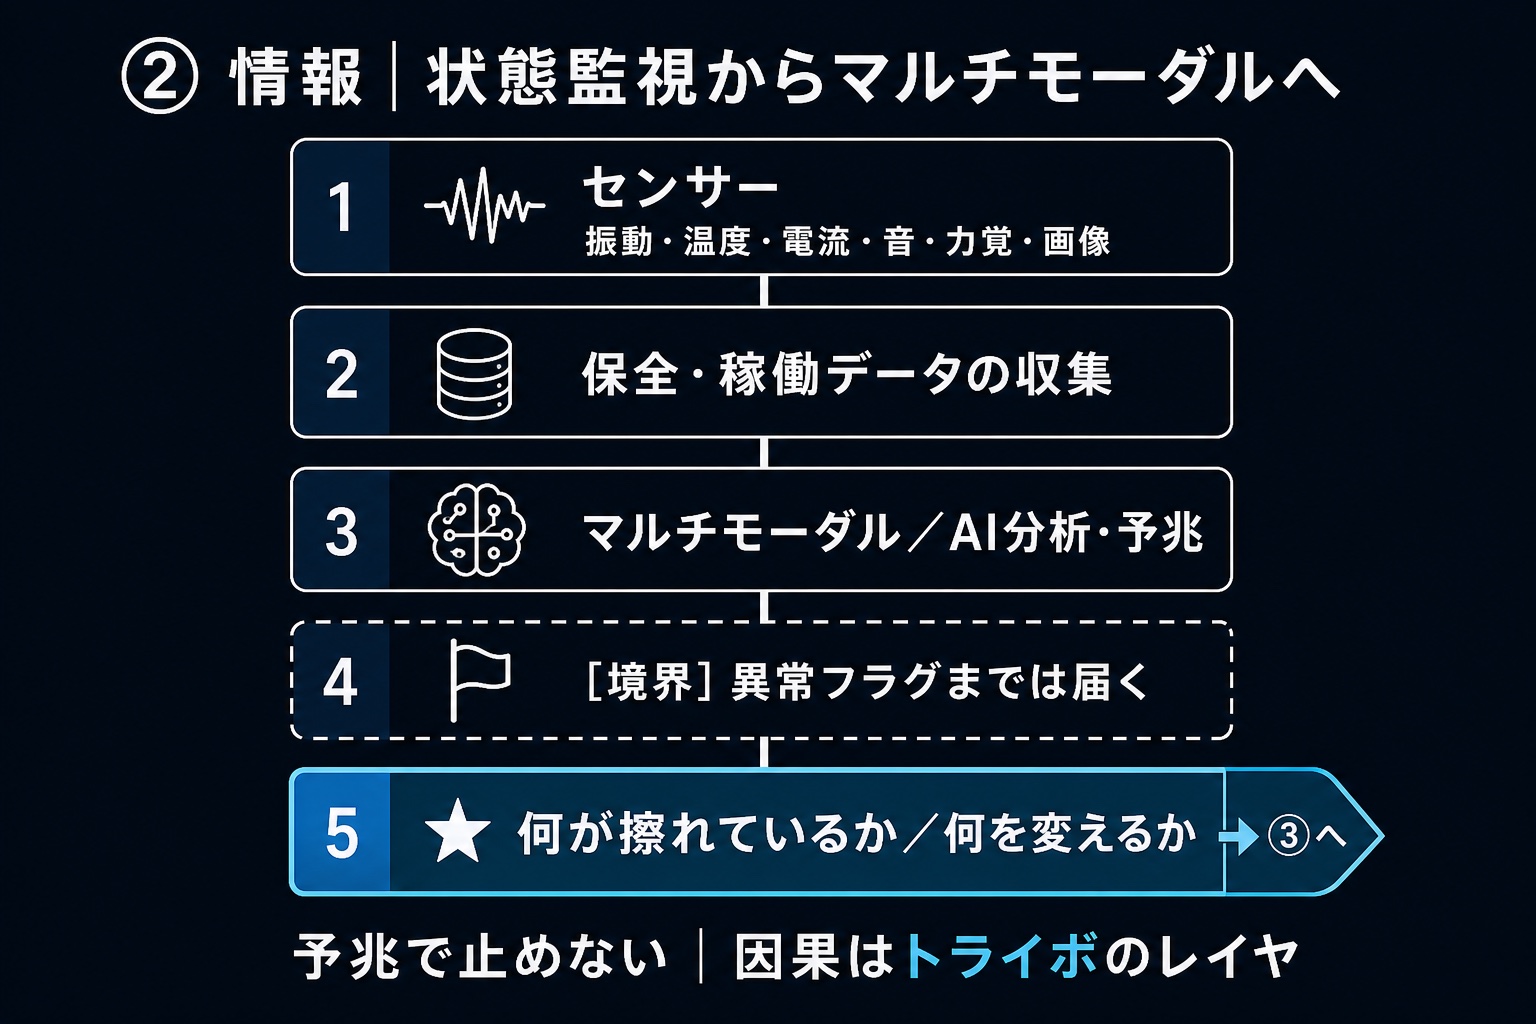
測定・監視の手段と、摩耗モードの切り分けは役割が違います。前者は「いつ頃おかしくなりそうか」「異常フラグが立ったか」を扱い、後者は「どの面で、何が起きているか」を扱います。
例A:脚・関節(ロコモーション)
ヒューマノイドや移動ロボットの脚関節で、振動スペクトルが変わり、温度が上がり、電流がふらついたとします。状態監視やマルチモーダル分析は、「異常に近い」「交換・点検の候補時期」までは示せることがあります。
それでも、以下の問いにはすぐには答えられません。
- 減速機の歯面の疲労やピッチングか
- 軸受か
- グリースの劣化・潤滑切れか
- 構造の緩みや別要因か
信号は「おかしい」を教えても、根本の原因が何であるかまでは特定できないことが多い——これが②の限界です。
例B:手首・手先(マニピュレーション)
把持や繰り返し接触では、力覚のドリフト、微振動、サイクル数に対する精度低下が予兆として現れることがあります。「持たなくなってきた」サインとしては十分です。
しかし根本の原因を把握するには、たとえば次のような分岐が必要です。
- 微小軸受の摩耗か
- 接触面の凝着・移着か
- 潤滑切れや膜の剥離か
ここでも、監視は単なる入口であり、原因究明の糸口であり、問題解決はこの先にあります。
回転機器の予知保全が現場でどう語られているかの一例:
③ マルチモーダル基盤の情報を活用した因果解明
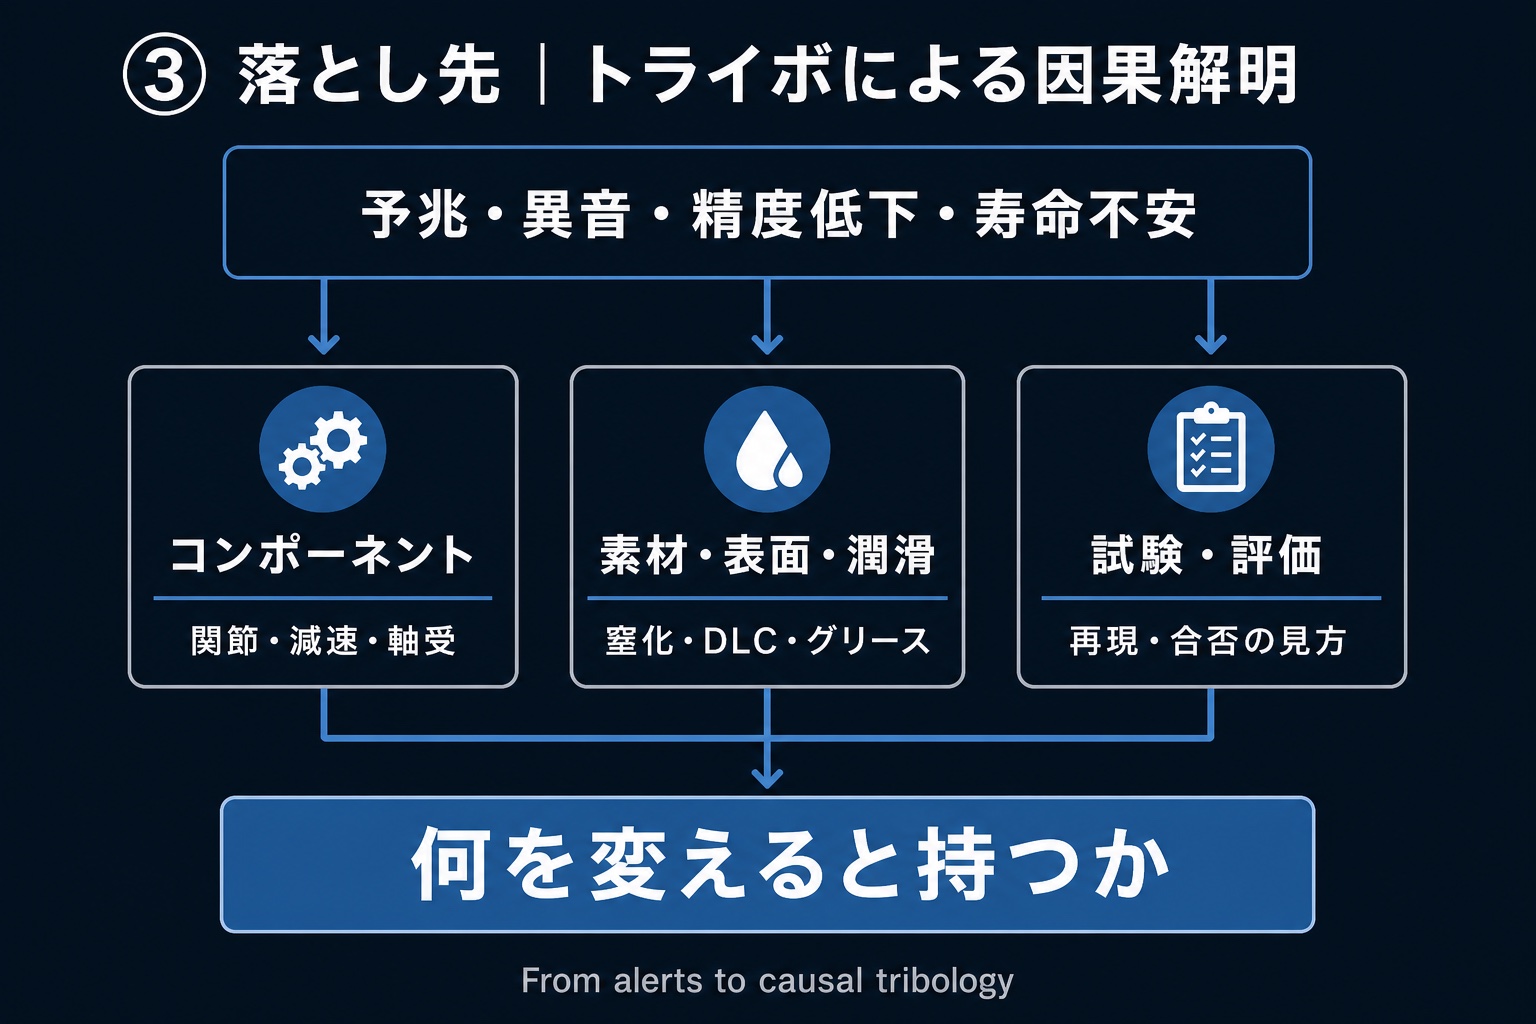
トライボロジー(摩擦・摩耗・潤滑)は、これからも「何が擦れているか/何を変えると持つか」を答えるために必要です。一方で、状態監視やマルチモーダルとして扱われる情報(振動・力覚・画像・音・温度など)を前提に因果を切る点で、従来の切り方からの変革が求められる、というのが本ページの主張です。基盤側で見える 予兆・異音・精度低下・寿命不安 は、マルチモーダルとして上がってくるサインの例であり、そこから部品・表面・試験の言葉へ翻訳します(いま現場のすべてが国産マルチモーダル基盤に載っている、という意味ではありません)。
トライボロジーが答えるのは、次の問いです。
- どの面が
- どんなモードで(凝着、疲労、摩耗、潤滑切れ、電食など)
- 何を変えると持つか(部品、表面、潤滑、条件、評価の見方)
例A・Bの回収(監視 → 因果)
先の例を、③の言葉に落とすと次のようになります。
| ②で見えたこと | ③で切る問い(例) | 深掘り記事 |
|---|---|---|
| 関節まわりの振動・温度上昇 | 減速機歯面の疲労/ピッチングか、軸受か | 歯車のピッチングと表面、ハーモニック動向 |
| 高速・電流・発熱が絡む回転部 | 軸受の電食か、潤滑と熱の問題か | EV軸受の高速と電食 |
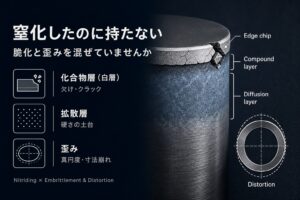
| 把持・摺動の精度低下 | 凝着・移着か、表面処理の剥離/脆化か | アルミ焼き付き、DLCの剥離、窒化の脆化・歪み、SUS304の摩耗 |
| グリースや表面を変えても再発 | 現象の取り違え(潤滑不足≠凝着≠疲労) | ボールねじ摩耗の切り分け |
脚関節の振動変化であれば、トライボ側ではたとえば次を並べます。
- コンポーネント: 歯面か軸受か(減速機/関節軸受)
- 素材・表面・潤滑: グリース寿命か、窒化やDLCなど表面の欠け・脆化・剥離か
- 試験・評価: 同じ荷重・速度で再現できるか、合否を何で見るか
手先の力覚変化も同様で、「接触面の凝着」「微小軸受の摩耗」「膜の剥離」などに落とすと、何を変えると持つかの議論が始まります。
本サイトのトライボ技術記事は、この翻訳のための在庫です。動向解説は①②の鮮度を補い、本丸記事は③の切り口を積み上げます。
まとめ:AIロボティクスとトライボの関係
- 導入 で、成長戦略上の投資規模(2040年度までに官民合わせて10.5兆円想定)と、なぜAIではなくフィジカルAIか/なぜ身体を伴うAIロボティクスかを共有し、現場データはAI Ready 化が前提だと押さえる。
- ① AIロボティクス で「なぜ今、身体の駆動が問題になるか」を共有する(ロコ/マニピ)。
- ② 状態監視・マルチモーダル で予兆までの道筋を認める。ただし異常フラグで終わらせない。
- ③ マルチモーダル基盤の情報を活用した因果解明 で、トライボは必要だが切り方は変える。例A(脚・関節)も例B(手先)も、監視のサインを部品・表面・試験の言葉に回収して初めて次の一手が選べます。