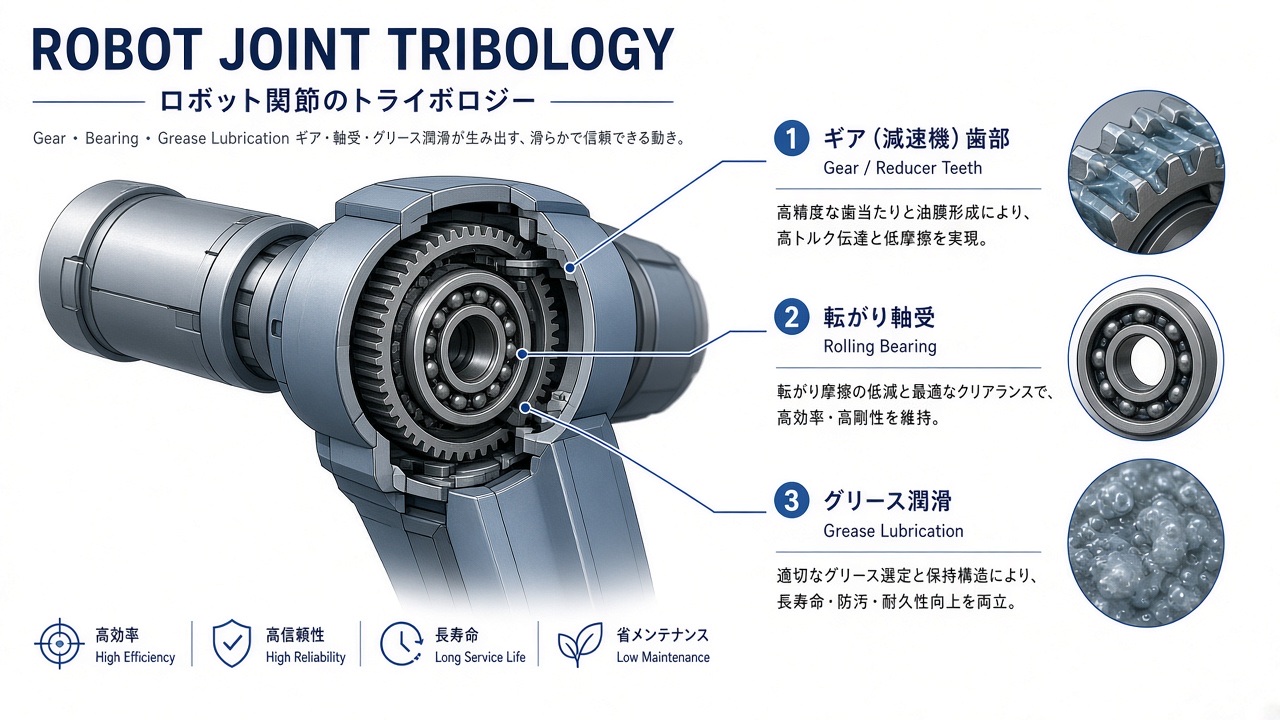
はじめに:「関節がおかしい」——そのあと何を疑うか
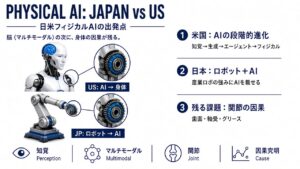
フィジカルAIやヒューマノイドの活用が増えるなか、トラブルが発生したとき、利用する現場では「制御が賢い/賢くない」だけで終わらせることはできません。脚も手先も、関節が持たない・精度が落ちる・異音が出ると、そこでヒューマノイドの認識や動作は立ち止まってしまいます。
よく聞くのは、次のような声です。
「グリースを替えたのに、また異音が戻った」
「振動は上がっているが、歯面なのか軸受なのか分からない」
「減速機を新品にしたら直った——でも、なぜ持たなかったかは残ったまま」
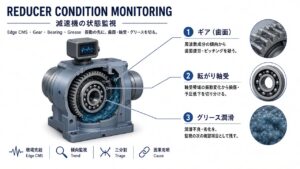
まず考えるべきことは、部品を替えることではありません。減速機の歯面なのか、軸受なのか、グリース(潤滑)なのか——問題の原因がどこであるかを切り分けることです。グリースだけ、軸受だけ、と片寄った究明のまま対策すると、原因が違えば再発しやすいです。
本記事を読んでいただきたい方
- フィジカルAI・産業ロボ・協働ロボの関節で異音・精度低下・温度上昇がある
- 減速機・軸受・潤滑のどれから手を付けるか迷っている
- ロボット関節の異音や精度低下を、現場の言葉で切り分けたい
- 状態監視で異常フラグは出るが、因果が部品の言葉になっていない
本記事の内容
- なぜ今、関節のトライボが前面に出るか(第1章)
- 減速機・軸受・グリース——三つの原因究明の視点(第2章)
- 症状から疑う順番(第3章)
- 自社でできること/外に出す境界(第4章)
※ 本サイトはフィジカルAI時代のトライボロジー技術の要請を取り上げています(全体像:AIロボティクスの身体から、トライボロジーへ)。
第1章:制御の話のあとに来る「身体」の問題
❌ よくある誤解
「フィジカルAIの論点はモデルとセンサーだ。関節は既製品を載せれば足りる」
✅ 正しい理解
政府のAIロボティクス戦略や産業議論でも、ロボットの作業は移動(ロコモーション)と物体操作(マニピュレーション)に整理されることがあります。どちらも、実装が進むほど ヒューマノイドの身体の一部である脚関節・腕・手首まわりの繰り返し負荷 などの問題が顕在化します。
| 区分 | 身体のどこに負荷が集中しやすいか | トライボ接点の例 |
|---|---|---|
| ロコモーション | 脚・腰まわりの関節 | 減速機歯面、関節軸受、グリース、転がり接触の耐久・振動 |
| マニピュレーション | 腕・手首・指 | 微小軸受、接触/摩擦/摩耗、潤滑切れ、精度ドリフト |
参考として、以下の動向解説記事も併せて参照ください(LGアクチュエータ動向、Unitree×ハーモニック動向)。量産とコストが進むほど、「安く載せた関節が、現場のサイクル数で持つか」が争点になります。
状態監視やマルチモーダル分析は、「異常に近い」「点検候補時期」までは示せることがあります。それでも、歯面か/軸受か/グリースか までは原因の特定ができないことが多いです——ここが本記事が取り上げる入口になります。
第2章:三つの原因究明の視点——混ぜると対策が空振りする
関節まわりの不具合を、現場ではまず次の三つに分けて見ます。
| 視点 | 典型の論点 | よくある見え方 | 深掘りの入口 |
|---|---|---|---|
| 減速機(歯面) | 接触疲労、ピッチング、フレクスプライン疲労、バックラッシュ増 | 特定帯域の振動・異音、精度の周期的悪化、歯面ピット | 歯車のピッチング |
| 軸受 | 転走面摩耗、フレーキング、予圧崩れ、(電動なら)電食 | 温度上昇、連続的な異音、グリース黒化、内外輪損傷 | EV軸受×電食(インバータ駆動時) |
| グリース(潤滑) | 離油・硬化、充填不足/過多、誤給油、熱による寿命切れ | 温度だけ先に上がる、焼付き気味、替えて一時回復→再発 | 減速機純正指定・使用温度・サイクル数が第一 |
❌ よくある誤解
「異音=とりあえずグリースを替える」
✅ 正しい理解
グリース変更で一時的に静かになることはあります。ただし原因が 歯面の疲労 や 軸受の損傷 なら、油だけ変えても再発します。逆に、歯面対策だけして 熱と充填が崩れている と、他の要因で寿命が尽きることになります。
【関節まわりの切り分けイメージ】

  異音・振動・精度低下・温度上昇
              │
      ┌───────┼───────┐
      ▼       ▼       ▼
   減速機    軸受    グリース
   (歯面)  (転がり) (膜・熱)
      │       │       │
      └───────┴───────┘
              │
「何を変えると持つか」が決まる波動歯車(ハーモニック系)では、フレクスプラインやウェーブジェネレータまわりの疲労・潤滑が論点になりやすいです。サイクロ/RV系では、転がり接触の疲労とグリース寿命をセットで検討する必要があります。型式が違っても、「歯面系/軸受系/潤滑系」の三分割は共通の原因究明の視点になります。
第3章:症状から疑う順番
ここで取り上げる「症状から疑う順番」は、完全な診断フローではありません。この後に述べる表を、現場でのトラブルシューティングの目安として参照してください。
| 症状・所見の例 | 疑う問い(例) | 次に見ること |
|---|---|---|
| 特定回転・特定姿勢で異音 | 歯面の接触疲労/ピッチング寄りか | 歯面写真、バックラッシュ、荷重履歴 |
| 連続運転で温度が先に上がる | グリース寿命・充填・攪拌損失か | 指定グリース、充填量、雰囲気温度 |
| 精度がじわじわ落ち、周期性が弱い | 軸受摩耗・予圧崩れか | 軸受音、内外輪、はめあい |
| インバータ駆動+ピット様損傷 | 電食の混在はないか | 軸電圧経路、絶縁/接地の有無 |
| グリースも軸受も替えて再発 | 歯面モードの取り違えでは | 表面処理・材質・試験条件の見直し |
現場で先に確認したいこと(チェック)
- 運転プロファイル … ピークトルク、連続/断続、姿勢変化、1日のサイクル数
- 温度と異音の順番 … どちらが先か(熱先行は潤滑寄り、帯域の尖りは歯面寄りが多い)
- 既に替えたもの … グリースだけ/軸受だけ/減速機ASSYか
- 減速機の型 … 波動/サイクロ/遊星など(損傷の出方が変わる)
- 電動まわり … サーボ・インバータ変更の有無(電食の混在チェック)
把持・手先側では、微小軸受や接触面の凝着・移着、膜の剥離も、疑うべきチェックポイントになります(アルミ焼き付き、DLC剥離、SUS304摩耗)。脚関節ほど減速機が主役でない場合でも、「どの面が、どんなモードか」 まで切り分ける点は同じです。
第4章:自社でできること/外に出す境界
| 状況 | 自社 | 次のアクション |
|---|---|---|
| 条件表(トルク・速度・温度・サイクル・型式)の1枚化 | ✓ | 対策会議の共通言語にする |
| 指定グリース・充填・交換周期の棚卸し | ✓ | 誤給油・互換の有無を先に潰す |
| 振動スペクトルの前後比較(交換前後) | ✓ | 「いつから」を残す |
| 歯面/軸受の原因が特定できない | ✗ | 分解所見と試験条件の設計が必要 |
| 表面処理・材質変更の合否基準が曖昧 | ✗ | 何を合否にするか(摩耗量・振動・精度)を決める |
| 協賛デモや共同評価の論点が欲しい | ✗ | 切り分け図を共有し、計測・試験機の役割を分ける |
状態監視の先に専門家検証が要る、という構図は保全記事でも整理しています(予知保全動向)。関節でも同様で、異常や予兆が出たあとに必要なのは、減速機歯面・軸受・グリースのどれが原因かを切り分けることが重要です。
まとめ
フィジカルAIの関節問題は、「賢い制御」だけでは解けません。 減速機歯面・軸受・グリースをセットで疑い、所見に応じて何を変えるかを決める——これが新しいアプローチです。
- グリースだけ替えて再発するなら、原因が歯面か軸受かを疑う
- 振動だけ見て減速機ASSY交換に飛ぶ前に、温度と潤滑履歴を並べる
- インバータ駆動なら、電食の混在も忘れない
ハブから全体像を追う場合は、AIロボティクスとトライボロジーの関係 を参照してください。
関連リンク(サイト内)
- AIロボティクスの身体から、トライボロジーへ(ハブ)
- 歯車のピッチング——表面処理で防げる損傷と防げない損傷の境界線
- EV時代の軸受け設計——高速回転×電食
- ボールねじの異常摩耗、原因は”潤滑”じゃないかもしれない
- LGアクチュエータ量産と関節の摩耗・潤滑
- Unitree価格競争×波動歯車
- 回転機器の予知保全は「AI+専門家」へ
参考・出典
- 内閣官房・関係府省:AIロボティクス関係の政策整理(ロコモーション/マニピュレーションの用途イメージ)
- 減速機・軸受・グリース各社の技術資料・取扱説明(型式選定・指定潤滑はメーカー仕様を優先)
- 本サイト動向解説:LGアクチュエータ量産、Unitree×ハーモニック価格競争
※ 本記事は現場での切り分けの観点整理です。製品選定・寿命保証は実機条件とメーカー仕様が優先されます。

コメントを残す